工程场景 道路交通控制
长距离单车道双向通行控制
综合车辆请求、路段占用、信号状态与安全保护逻辑,生成经过条件校验的方向放行与异常降级策略。
系统输出
放行方向 / 信号状态 / 安全锁定 / 降级策略
查看义龙庆工程案例
驻场 AI 工程(FDE) / 道路交通 · 港区作业 · 工程现场
周行控制的工程师带着 AI 到现场。先摸清业务规则、现场数据与验收标准,再由大模型与 Agent 理解规则、自动建模、生成方案,经优化求解、仿真评估与安全校验后接入现场系统,交付可上线、可追溯、可验收的控制、调度与规划能力。
AI 落地场景 / 交通控制 · 作业调度 · 养护规划
适合状态持续变化、资源高度耦合、结果必须经过安全校验与性能评估的运营现场。AI 负责理解规则、生成方案,约束校验与仿真负责把关,只把验证通过的动作交给现场执行。
工程场景 道路交通控制
综合车辆请求、路段占用、信号状态与安全保护逻辑,生成经过条件校验的方向放行与异常降级策略。
研究原型 港区车辆调度
围绕车辆、作业面、堆场与装卸资源的耦合关系,研究任务、路径与作业时序的联合优化及仿真验证。
可演示 县乡公路养护决策
接过巡查识别出的病害清单,在路段等级、预算档位、施工窗口与交通管制约束下排出处置对策、队伍分工与工期,并逐条校验约束。
工程场景 义龙庆 / 单车道双向交通控制
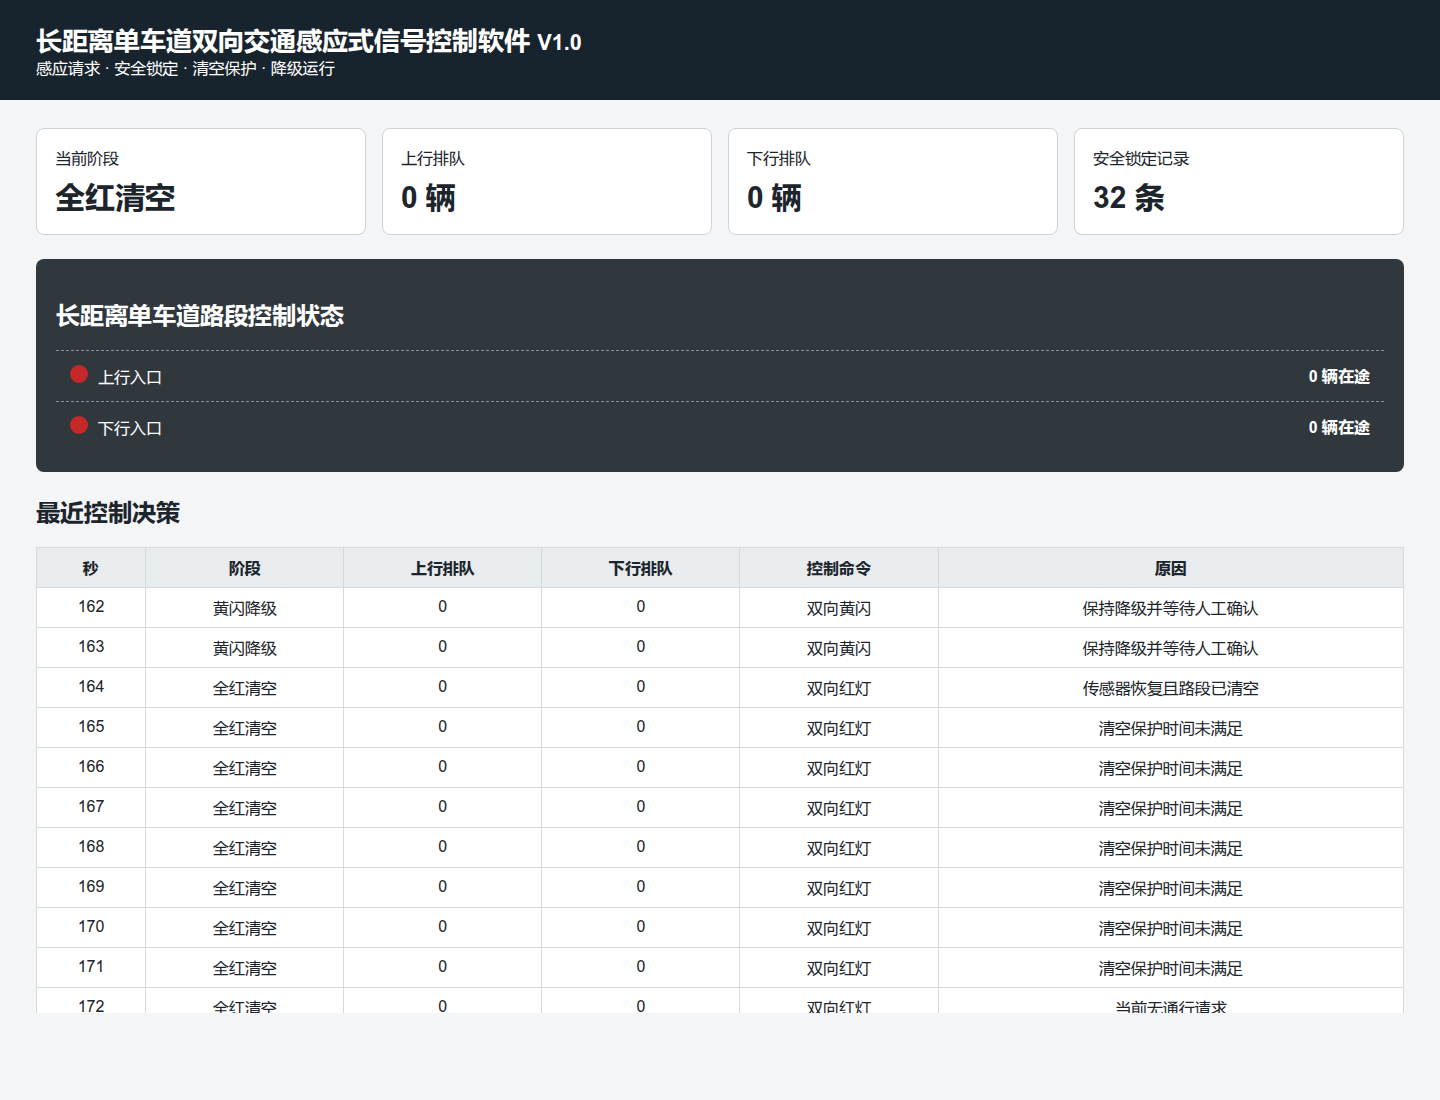
针对长距离单车道双向共享与对向状态动态变化,构建感应请求、安全状态机、全红清空与异常降级机制,并对每次放行、拒绝和状态切换进行条件校验与过程记录。
项目形成的能力
形成状态感知、条件判定、信号授权、异常降级与日志审计组成的可验证交通控制闭环。
驻场 AI 工程(FDE) / 诊断 · 原型 · 验证 · 接入
合作的第一步是驻场诊断,不是采购一套平台。工程师先到现场弄清业务规则、现场数据与验收标准;随后以 LLMAD 为智能内核,大模型与 Agent 负责理解规则、组织模型与生成候选,求解器、仿真环境和验证程序负责判断方案是否满足工程条件,验证通过后再接入现场系统。
输出 / 场景评估、数据清单与验收指标
输出 / 形式化模型、候选方案与可运行原型
输出 / 仿真环境、评估结果与边界条件
输出 / 决策服务、执行接口、审计记录与验收报告
技术边界 / 大模型不直接裁决工程方案;可用性由显式约束、求解结果与验证证据共同决定
驻场诊断 → AI 建模 → 优化求解 → 仿真验证 → 现场接入
研究原型 宁波港区概念场景
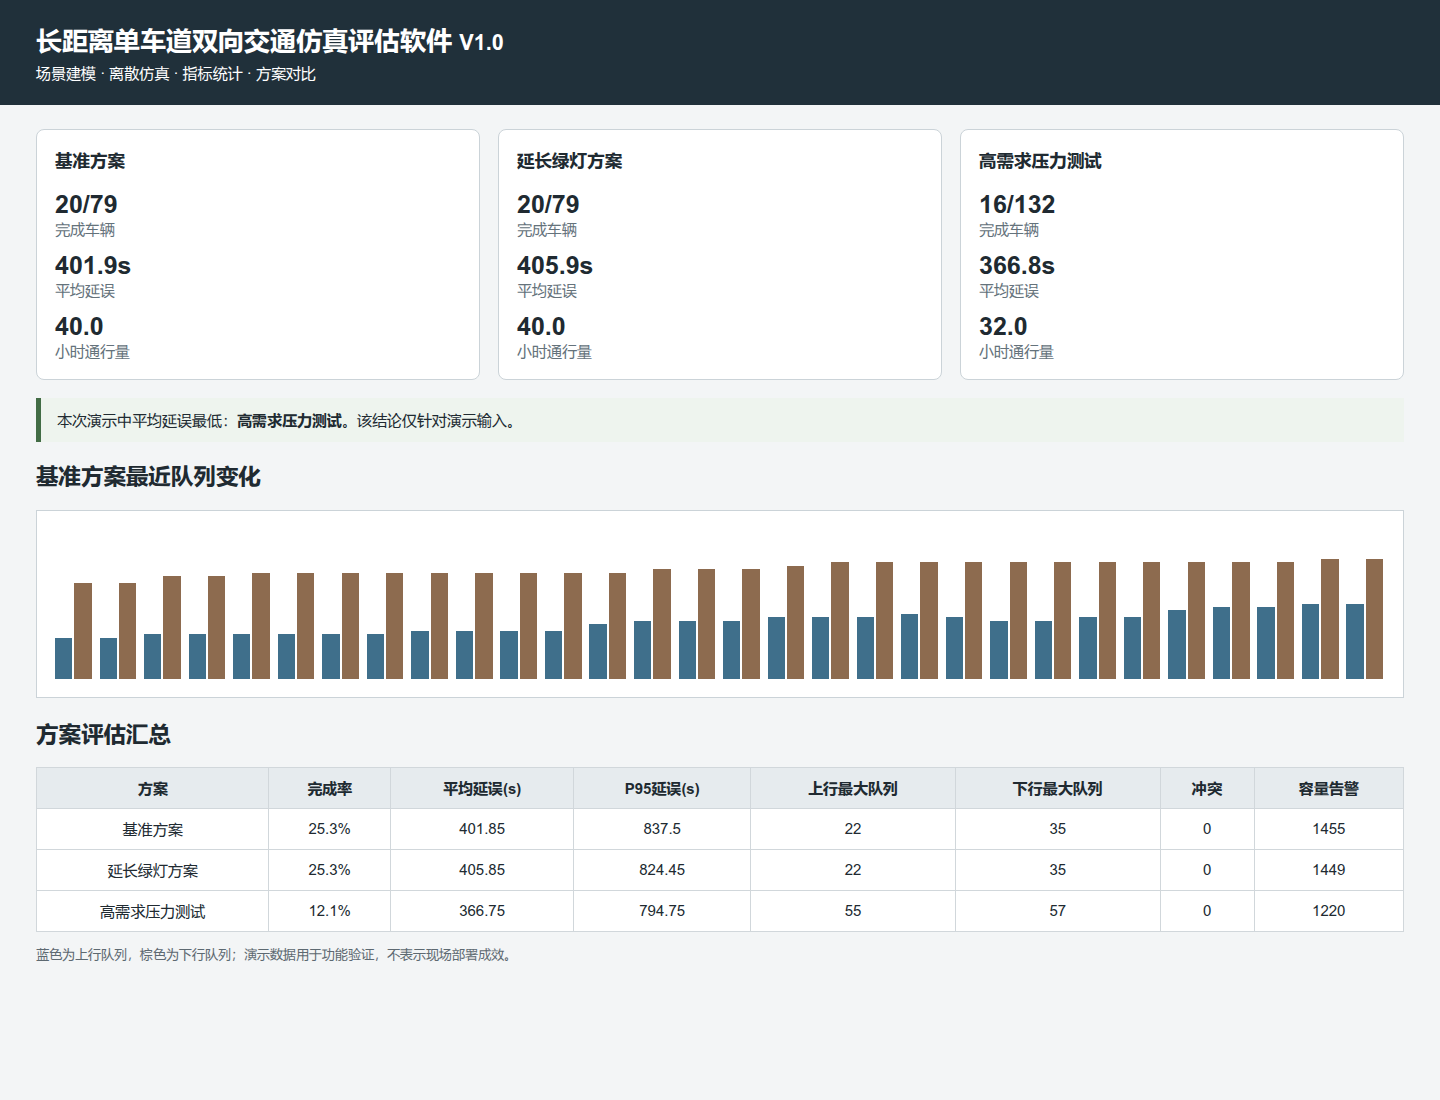
围绕作业面、堆场、车辆、路线与时间窗的耦合关系,构建离散事件仿真与策略评估原型,对候选规则下的吞吐、等待、在途距离和约束冲突进行比较。
场景说明:基于宁波港区概念场景构建方法验证原型,不代表宁波舟山港或相关企业的委托、合作或实际部署。
可演示 县乡公路养护决策
巡查照片带定位上传,识别系统给出病害类型与严重度;养护侧接过这份病害清单,结合路段等级、预算档位、施工窗口与交通管制要求,排出处置对策、队伍分工与工期,并逐条校验约束是否满足。
病害识别是状态输入,不是养护决策本体。两侧之间是一份明确的接入契约:点位编号、病害类型、严重度、影响尺寸、定位与照片引用。已有识别系统可以直接对接,不必重做。
预约养护编排演示演示用的点位、现场底数与单价均为示意数据;本演示不含数学规划求解器,计划由语言模型生成并做完整性校验。
驻场评估 / 从一个真实场景开始
提供一个真实的控制、调度或规划场景,以及现行规则、数据样例和评价指标。工程师先判断它是否适合用 AI 建模与验证,再明确原型范围、技术路径、驻场安排与验收方式。